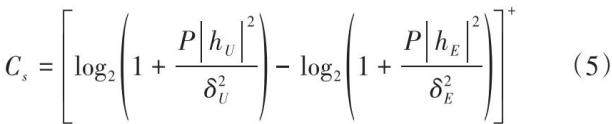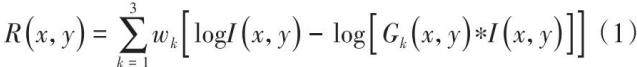
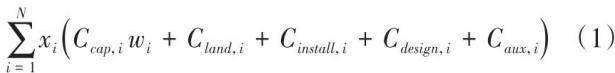
摘要:以生命周期成本理论为核心,构建加氢站选址优化模型。模型整合初始建设投资与运营维护两大模块,涵盖土地购置、设备采购、建设安装及设计审批等要素,采用现值法量化全生命周期成本,并嵌入地理空间约束与供需平衡条件。以武汉市蔡甸区为实证对象,融合氢源坐标、需求分布及政策环境等多源数据,采用遗传算法对模型进行求解,有效避免了局部最优陷阱,获得了全局最优选址方案。实证结果表明:单站方案中,常福工业园总成本最优;组合方案中,沌口与常福联合布局可实现需求全覆盖,为经济性与服务效能均衡的最优解。敏感性分析揭示,运输成本波动对系统总成本影响最为显著。
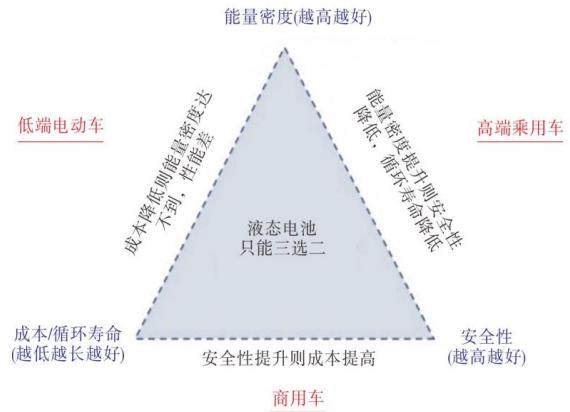
摘要:传统液态动力电池存在能量密度、安全性、循环成本无法同步优化的“不可能三角”瓶颈,难以适配商用车高频充放电、重载长续航、高安全运营的核心需求。固态电池以固态电解质替代液态电解液,从材料底层打破性能约束,成为下一代纯电商用车核心动力解决方案。基于中汽数据产业数据与行业专家调研,梳理固态电池技术迭代历程、多路线技术特征与产业化时间节点,剖析产业链供应链竞争格局,探究固态电池对轻中型商用车纯电底盘平台、电池集成、整车经济性的颠覆性变革,并面向电池企业、商用车整车厂提出分阶段发展应对策略。研究表明:2026—2028年半固态电池将率先在城配、冷链轻商用车实现小批量导入,2030年后全固态电池完成规模化落地;短期半固态电池存在成本偏高、循环寿命不足等短板,长期固态电池将重构商用车电动化技术路线与市场竞争格局。
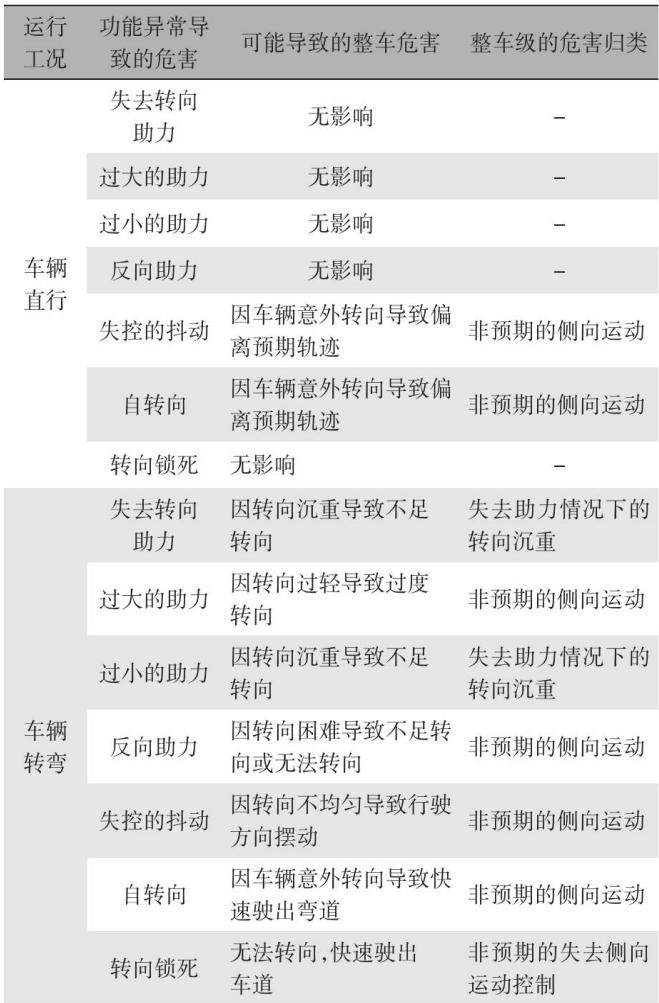
摘要:依据GB17675汽车转向系统功能安全最新标准,针对电动助力转向系统潜在安全失效问题开展风险分析与评估。结合系统工作特性与实际行车工况,梳理系统典型失效模式及故障成因,完成安全风险研判,确定了对应的汽车安全完整性等级。基于上述分析结果,完成电动助力转向系统整体方案设计与核心软硬件选型,优化系统安全防护机制。研究成果可有效提升系统运行安全性,为该车型电动助力转向系统的后续正向开发提供设计依据。
摘要:为了解决目前乘用车机械式传动系统的传动效率偏低、齿轮啮合振动大以及结构冗余度高等问题,以一辆小型燃油轿车的传动系统为载体开展研究,提出了结构缺陷与力学优化方案。在满足轻量化、高效化要求基础上,通过整体优化将变速器齿轮啮合间隙差值控制到0.02 mm以下,综合传动效率提高到94.5%,较原89.2%有明显提升,怠速振动幅值降低31.6%,齿轮磨损率降低了65.7%。结果表明:该设计减少了动力损耗及摩擦磨损,提高了行驶品质。研究结论可作为其他乘用车底盘轻量化设计时传动系优化参考。
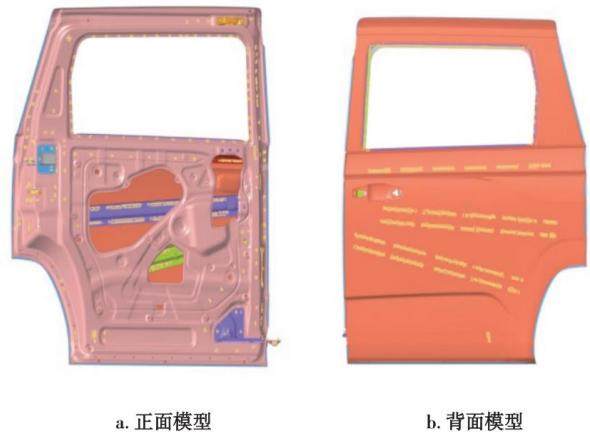
摘要:为避免汽车运行过程中车门产生共振异响、结构损伤及功能失效等问题。本文以某车型汽车滑移门为研究对象,利用 HyperMesh 建立有限元模型并进行了网格划分,利用 Abaqus 软件开展车门自由模态及刚度仿真分析。刚度分析包括垂向刚度、扭转刚度及窗框刚度等工况,并将仿真结果与相关设计标准进行对比评价。结果表明该滑移门前六阶固有频率分别为 29.63 Hz、33.99 Hz、38.92 Hz、44.32 Hz、51.19 Hz 和 54.18 Hz,均高于 25 Hz 的激励频率要求,能够有效避免共振现象。在垂向刚度工况下,车门最大垂向位移分别为 8.759 mm 和 0.993 mm;在扭转刚度工况下,上下扭转最大位移分别为 3.720 mm 和 7.204 mm;窗框刚度分析结果表明外窗框与内窗框最大位移分别为 11.157 mm 和 8.986 mm。综上所述,汽车滑移门垂向刚度、扭转刚度和窗框刚度均小于对应设计目标值结果,表明该汽车滑移门在模态特性及结构刚度方面均满足设计要求,结构性能稳定可靠,可为汽车车门结构设计与优化提供参考依据。
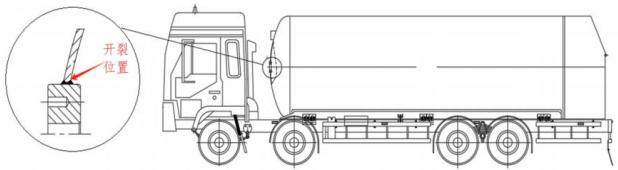
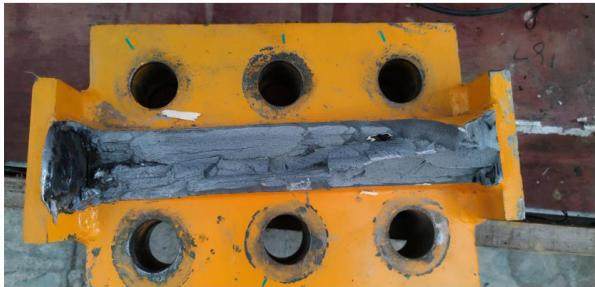
摘要:高强度材料的应用是专用车车身轻量化的主要技术路径,但从工艺性上来说,高强钢的焊接存在很高的难度,尤其是焊接裂纹发生的频率会更高。为此,从一批罐车人孔凸缘角焊缝使用后开裂的实际案例出发,通过对接头表面组织硬度测试、应力分析、斜Y型坡口裂纹试验、不同工艺参数下接头最高硬度试验,揭示了焊接工艺参数与裂纹产生概率之间的对应关系,可为高强钢罐车的制造提供借鉴。
摘要:某起重机在吊装作业过程中,其风轮吊具突然发生断裂。通过宏观检查、成分检测、金相分析、断口宏观与微观分析,对风电吊具断裂原因进行检测与分析,结果表明风轮吊具理化性能符合相关规范要求。风轮吊具断裂为韧-脆混合断裂,风轮吊具吊座焊缝存在未焊透、密集型气孔、宏观裂纹等未焊合缺陷,减小了焊缝的有效承载面积,降低了整个结构的强度,端部存在应力集中,最终造成吊具发生断裂。
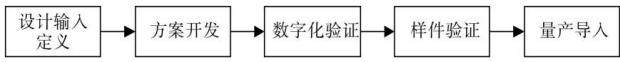
摘要:在新能源汽车轻量化与续航提升需求背景下,针对铝合金车身结构件开发周期长、设计仿真脱节及材料利用率不足等问题,以某车型前防撞横梁为工程载体,基于工程工作声明(Engineering Statement of Work,ES-OW)工程开发体系构建 CAD/CAE 协同优化框架。结合拓扑优化、多目标优化及薄壁多腔结构设计方法,实现结构减重与性能协同提升。通过有限元仿真与响应面优化迭代,结构质量降低 20.3%,弯曲刚度提升 18.0%,扭转刚度提升 15.0%,碰撞吸能能力提升 12.0%。结果表明,该方法可有效提升铝合金结构件开发效率与轻量化水平,具有良好的工程应用价值。
摘要:近年来,随着5G技术持续演进,虽有效满足了多数传统通信场景的需求,但在部分特殊场景中通信覆盖不足的问题仍未得到妥善解决。车载移动基站(Cell On Wheel,COW)作为新兴通信技术,为弥补此类覆盖短板提供了重要补充方案。为此,提出一种新型安全通信模型:依托无人车基站(COW-B),通过动态移动定位与地面目标用户建立稳定通信链路,同时主动远离地面窃听者,以此削弱窃听者的信道质量,从而保障目标用户的通信安全。与传统移动基站辅助的安全通信方案相比,本模型的核心创新在于基于合法用户与地面窃听者的信号对称性展开设计:将车载移动基站传输的信号定义为用户所需的目标信息,将该信号对窃听者形成的干扰视为窃听者的“等效噪音”。通过最大化系统的安全信息率,在确保目标用户接收信息质量的前提下,实现对窃听者的最大程度阻塞。最后,通过仿真实验验证了所提模型与算法的有效性。
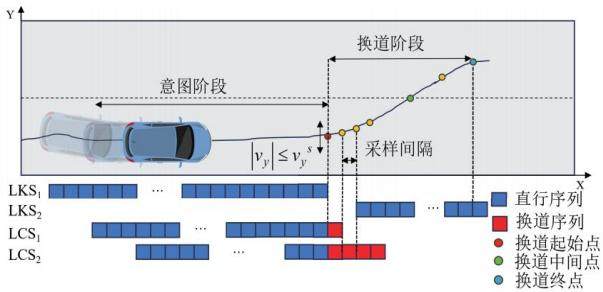
摘要:人类驾驶行为易受环境、心理等因素的影响,呈现出多变的驾驶风格,使得区分驾驶风格与驾驶意图成为一项挑战。为此,提出了一种 Transformer-BiLSTM 驾驶意图识别方法,利用多头注意力机制提取包含运动轨迹、速度变化及与周车交互关系等多维度特征间的潜在关联,自适应地学习每个特征嵌入的重要性,接着利用双向长短期记忆网络(BiLSTM)捕获序列的前后依赖关系,通过 Softmax 函数输出驾驶意图的概率分布。试验结果表明,该方法可区分驾驶风格与驾驶意图之间的差异性,在驾驶意图识别方面整体准确率为 98.73%,在长时域驾驶意图的预测精确率达到 86.34%。
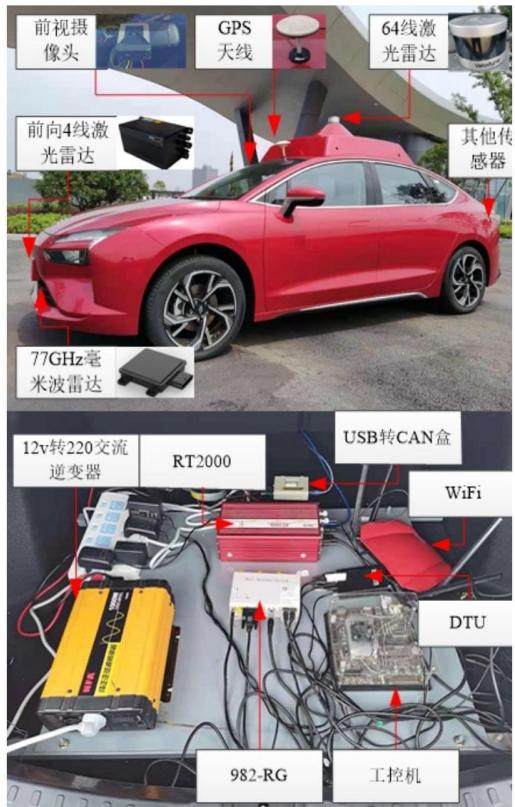
摘要:为解决无人驾驶技术研发中试验平台通用性不足、复杂场景测试能力薄弱等问题,开展了无人驾驶汽车试验平台的搭建与测试研究。详细阐述试验平台的硬件搭建方案,包括环境感知传感器布局、定位系统集成及车内数据处理与通信,并深入分析试验平台搭建原理。为了测试搭建的无人驾驶汽车试验平台的性能,开展了路径跟踪控制试验。结果表明,实车轨迹与目标轨迹整体重合度较高,直线行驶段最大偏差仅0.06 m,弧形弯路段最大偏移量为0.3 m,验证了试验平台在路径跟踪功能测试中的实用性与可靠性。
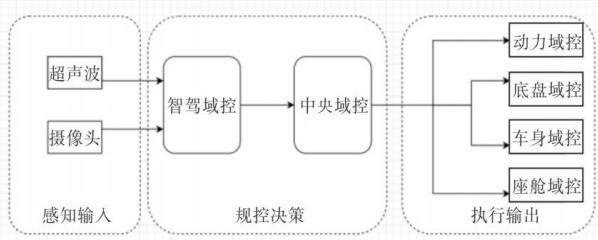
摘要:自动泊车辅助(APA)系统,通过超声波雷达与视觉传感器融合技术,实现“感知-规控-决策”一体化的车辆横纵向自动控制,能够自主完成不同车位的泊入泊出操作,驾驶员需在泊车过程中承担系统监控及特殊情况下的接管职责。随着智驾技术在汽车领域的深度集成,车载电子电器系统复杂度显著提升,由系统性失效和随机硬件失效引发的车辆失控风险日益突出,对车内外的交通参与者的安全构成严重威胁。遵循 ISO 26262 道路车辆功能安全国际标准,采用危害分析与风险评估(HARA)方法,识别 APA 系统运行场景下的潜在失效模式,确定“避免非预期加速”核心安全目标及对应的 ASILA 等级要求,设计了包括多传感器相冗余校验、域控实时故障诊断与隔离、安全状态降级在内的多层级安全机制,并通过台架测试、故障注入实车测试相结合的方式进行全面验证。结果表明,所设计的安全机制可有效将安全风险降至可接受水平。本研究为 L2 级智能驾驶辅助系统的功能安全开发提供可借鉴的工程开发参考。
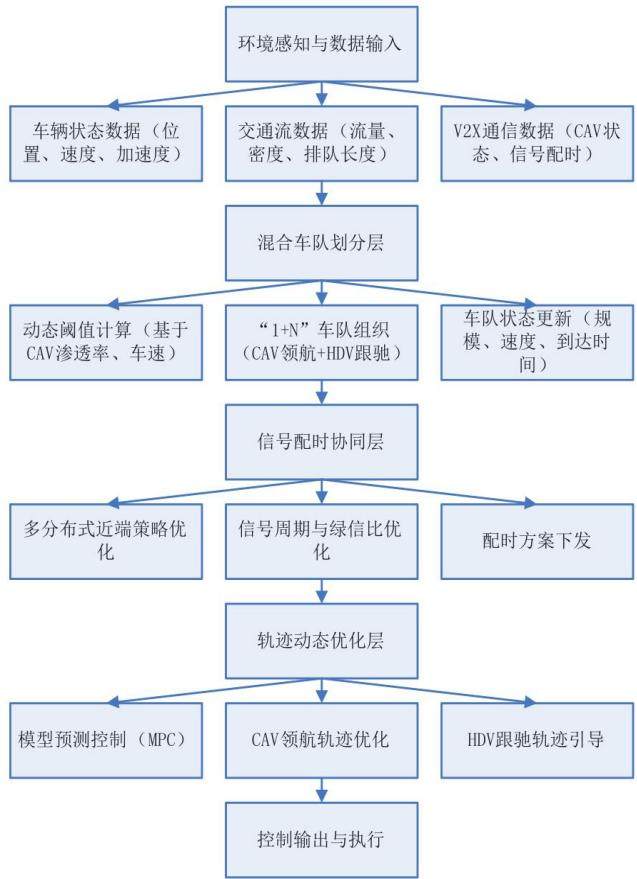
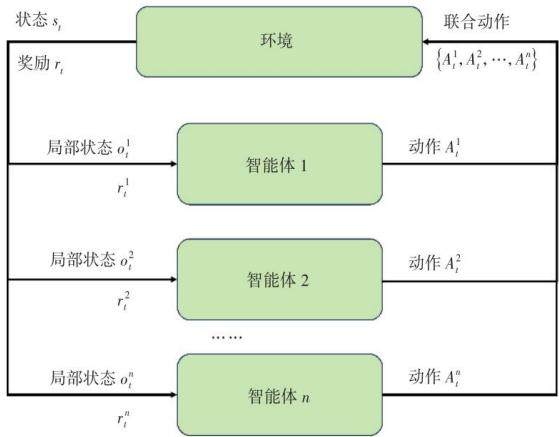
摘要:针对智能网联汽车(Connected and Automated Vehicles,CAV)与人类驾驶车辆(Human-Driven Vehicles,HDV)混行环境下交叉口通行效率低、冲突风险高的问题,提出一种“混合车队划分-信号配时协同-轨迹动态优化”三层协同控制策略。该策略先基于车头间距与CAV渗透率动态划分混合车队,再通过多智能体深度强化学习优化信号配时,最后利用模型预测控制(Model Predictive Control,MPC)实现车队轨迹平滑优化。基于城市交通微观仿真平台(Simulation of Urban Mobility,SUMO)搭建2×2交叉路网仿真平台,设置不同CAV渗透率与交通流量场景进行验证。试验结果表明,该策略在CAV渗透率60%、高峰流量工况下,车辆平均旅行时间降低,平均延误减少,排队长度缩短,燃油消耗降低,显著提升了混行环境下交叉口的通行效率、安全性与环保性。
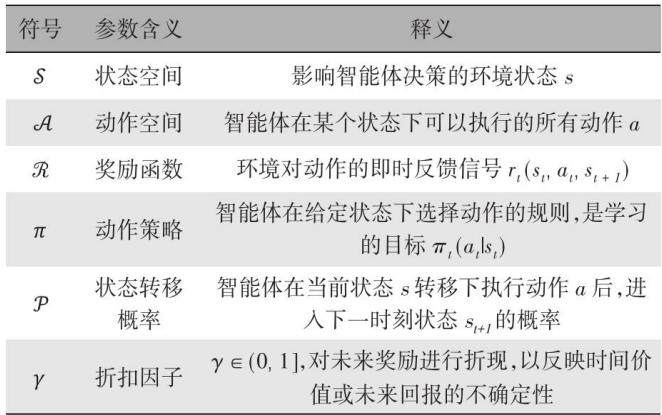
摘要:针对自动驾驶卡车编队的协同跟驰控制问题,提出了一种基于多智能体近端策略优化的控制框架(Platoon-MAPPO)。该框架采用集中式训练与分布式执行架构,设计了融合安全性、能耗与通行效率的多目标奖励函数。在 SUMO 仿真平台构建的高速公路场景中,与智能驾驶员模型(IDM)及协同自适应巡航控制(CACC)的对比试验表明,Platoon-MAPPO 在各项性能指标上均表现出显著优势,从而为低碳智慧货运系统的发展提供了有效的技术思路。
摘要:针对高速公路匝道汇入区的交通拥堵问题,提出了一种基于深度强化学习(DRL)的控制模型。将汇入过程建模为多目标马尔可夫决策过程,并构建了一个融合安全、效率与舒适性指标的奖励函数。通过采用 Actor-Critic 网络框架,使智能体能够与 SUMO 仿真环境进行交互,学习最优的纵向加速度与前轮转向角控制策略。试验结果表明,该模型在不同密度的动态交通流中都能实现安全、高效的汇入。
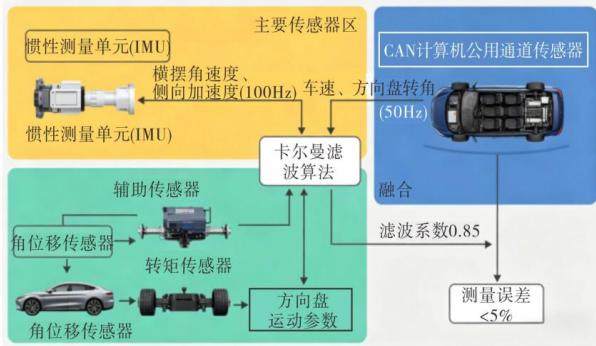
摘要:针对传统汽车的方向控制存在着人工控制、环境适应性较差以及在恶劣环境下控制稳定性差的问题,基于车辆状态信息感知技术,提出一种汽车的方向智能控制系统设计。采用多传感器融合的方法实现汽车运行状态信息的采集系统,对标准粒子群算法引入了惯性权重自适应改进,弥补了在复杂道路上转向控制响应慢、灵敏度差的缺陷。仿真试验结果表明,通过文中优化后的方案,可以有效地达到汽车转向响应时间≤0.08 s,且横向偏离路径在±0.05 m之内,相比于传统的控制策略轨迹跟踪的精确度提高35%以上,很好地提高了车辆的行驶稳定性和安全性。
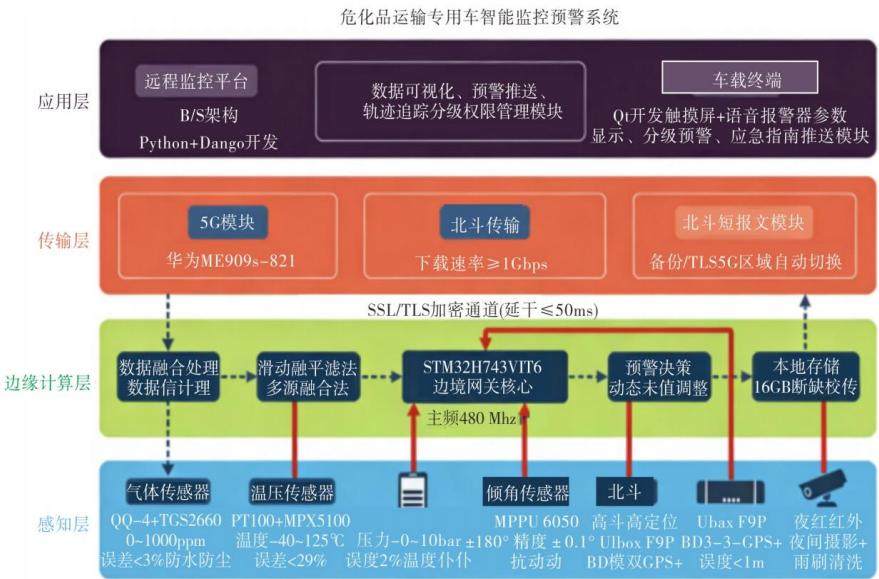
摘要:针对当前危险货物道路运输车辆的监控系统存在多参数协同性差、预警滞后、定位精度不足等问题,设计一套兼具实时感知与智能预警功能的一体化系统。采用“多源传感融合+边缘计算+北斗高精定位”架构,集成气体浓度、温度、压力、倾角等传感器,通过加权融合算法处理多维度数据,结合边缘计算模块实现本地实时预警,依托GPS+北斗双模传输实现远程监控。结果表明:经实车测试(覆盖高速、山区、城区3类场景,含白天/夜间、雨天/晴天等环境),系统具有针对易燃易爆工况的可燃气体泄漏报警装置,对有毒气体浓度监测误差≤3%,温度/压力监测误差≤2%,倾角识别响应时间≤0.3 s,定位误差≤1 m,预警准确率达98.7%,较传统系统预警响应速度提升60%,复杂环境适应性显著优于传统系统。该系统实现了危险货物运输全链路参数的精准感知与快速预警,有效降低运输风险,为危险货物运输安全管理提供技术支撑,具备广泛推广价值。
摘要:针对高温湿热环境对自动紧急制动系统(AEBS)电控单元可靠性造成的显著影响,系统研究了典型故障模式及其演化机理,构建了基于多源信息融合的实时故障诊断模型。通过分析电子元器件在高湿、高温耦合作用下的失效特性,揭示了电化学迁移、绝缘性能退化及信号漂移等关键故障诱因。在此基础上,提出了一种分层级、多维度的容错控制策略,涵盖硬件冗余重构、软件诊断算法优化与控制逻辑动态降级机制。通过硬件在环(hardware in the loop,HIL)试验与实车环境验证,证明所提容错机制可有效提升AEBS系统在极端环境下的功能安全等级,满足ISO 26262 ASIL-D要求,为复杂气候区域智能驾驶系统的可靠性设计提供理论支撑与工程实践路径。
摘要:以侧倾试验台为研究对象,基于力矩平衡与刚体静力学原理,推导轮荷变化与轴距、轮距、质心高度之间的数学关系,建立完整测量模型。采用标准水罐理论值对标与某型乘用车实车测试,对测量精度、稳定性与重复性进行验证,并与摇摆法、悬挂法开展对比分析。试验结果显示:标准水罐质心高度测量平均偏差0.6%,乘用车测量平均偏差1.8%,误差均在允许范围内;侧倾法具备设备集成度高、操作安全便捷、一次装夹可同步获取多参数、测试效率高等优势,明显优于传统方法。
摘要:在汽车制造质量检测领域,内饰件间隙面差的精确测量直接关系到整车感知质量与顾客体验。开发了一种光照自适应视觉测量系统,重点解决了光照变化导致的测量不稳定问题,构建了针对汽车内饰件的图像采集硬件方案,设计了一种光照补偿与图像增强算法,实现了复杂光照条件下的图像质量优化。实验结果表明,该系统显著提升了间隙面差的测量精度与鲁棒性,降低了因光照因素导致的误判率。研究结论为汽车内部质量控制提供了可靠的技术支撑。
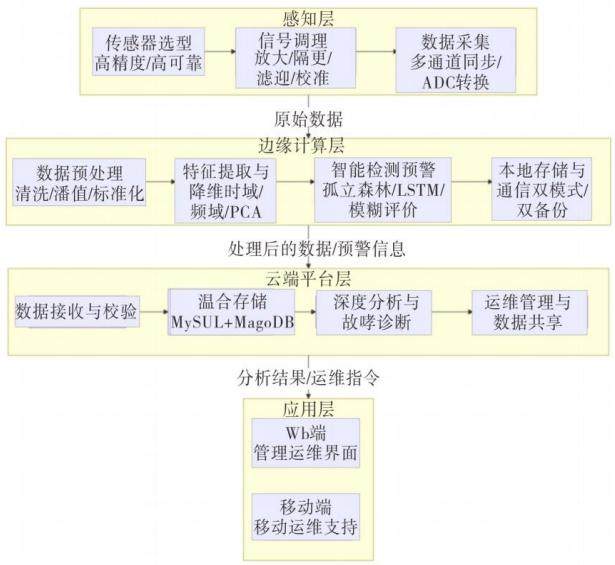
摘要:随着新能源汽车产业朝着规模化方向发展,充电桩作为核心配套基础设施,其运行的安全性、稳定性以及精准性直接决定产业推广成效和能源利用效率。传统人工检测模式存在效率低下、精度不足、预警滞后等方面弊端,难以适配充电桩规模化运维的实际需求。为此,以边缘计算、机器学习、多传感器融合以及物联网技术为基础,拟解决传统系统存在的技术瓶颈问题,为充电桩安全稳定运行提供坚实技术支撑,推动充电基础设施朝着数字化、智能化方向转型。
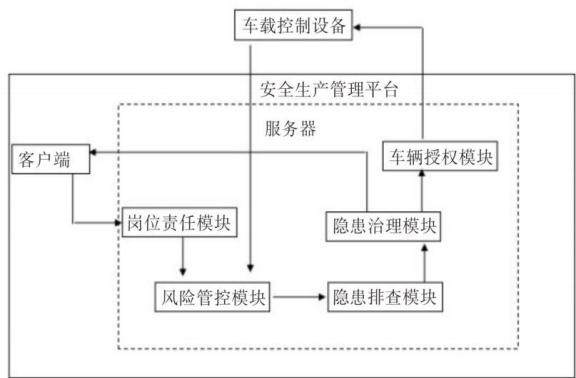
摘要:针对道路运输企业车辆流动性强、安全风险动态改变、隐患排查治理难以形成闭环等管理难点,设计 了一种基于车机控制系统的风险管控与隐患排查治理一体化策略。系统以车载控制装置为核心,基于和安全生产 管理平台实时互动,实现对驾驶举动、车辆状况的动态监管,结合岗位安全责任制度与风险临界值自动判定隐患, 并且通过车载终端落实警示提示与作业限制命令,建立采集、分析、预警、治理、验证的闭环管控机制。实际运 用显示,此系统可切实提高道路运输企业安全生产管理的智能化程度与执行效能。
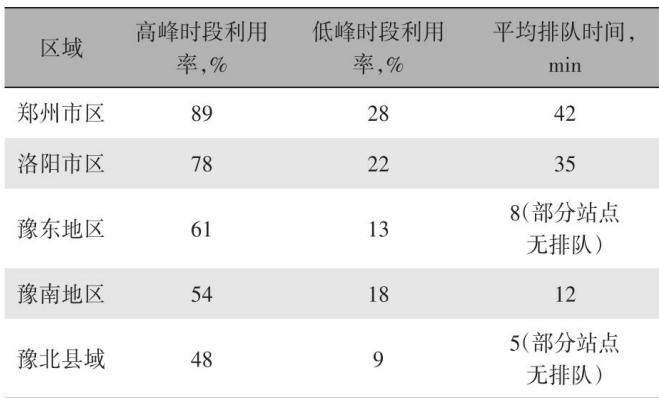
摘要:针对河南省电动汽车充电网络建设中充电设施不合理布局、低效运营等造成的资源浪费和用户等待时间长的问题开展研究。首先采用智能协同优化理念,并运用 GIS 空间分析模块得到其空间分布特征;然后利用多目标优化方法设计系统动态调度模型,用强化学习方法促进不同运营商及充电桩资源协同作业;最后通过实证分析验证模型对改善充电网络性能的有效性。结果表明:模型优化后的高负荷时段,充电桩利用率可提高至 91%;用户平均等待时间可减少 38%;年度碳排放量可减少 1.8 万 t。
摘要:围绕汽车一体式铝合金天窗导轨的拉弯成形技术展开研究,针对导轨在拉弯过程中易出现的截面畸变、轮廓回弹、表面褶皱与裂纹等典型缺陷,系统分析各类缺陷的产生机理与影响因素。结合产品结构特征与材料成形特性,提出基于汽车装配精度的工艺补偿技术方案,通过模具过弯设计、拉弯工艺参数优化及多道次中间退火工艺,实现对回弹、畸变及应力变形的有效控制。研究成果可提升铝合金天窗导轨成形精度与表面质量,满足整车装配与使用要求,为同类汽车铝合金型材弯曲件的工艺设计与生产制造提供参考与技术支撑。
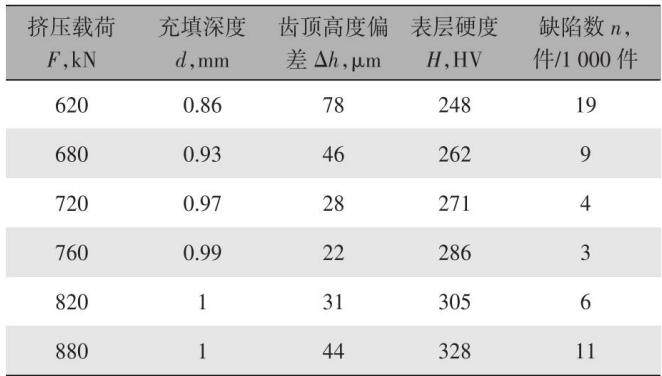
摘要:在汽车发动机位置传感系统对信号精度与稳定性要求持续提高的背景下,围绕凸轮轴位置传感器目标轮齿形高一致性制造需求,系统研究冷挤压成形工艺在汽车目标轮精密成形中的应用机理与工艺控制方法,基于金属塑性流动特性构建齿形充填成形路径,结合模具型腔结构优化实现复杂齿形一次整体成形。围绕挤压载荷、成形速度及工艺温升等关键参数建立质量调控机制,使目标轮齿距精度与齿顶完整性在批量生产中保持稳定水平。工程应用结果表明,冷挤压成形目标轮显著降低汽车传感信号波动幅度,并提升发动机控制系统运行一致性,为汽车位置传感器关键零部件高精度制造提供可靠工艺路径支撑。
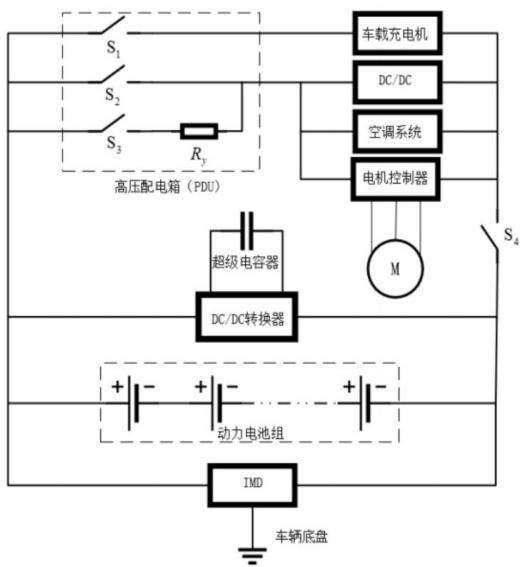
摘要:随着“双碳”战略的全面实施,新能源汽车行业发展速度显著加快,这对高压电气系统绝缘性能提出了愈发严格的要求,因此需要通过实时、准确的绝缘监测,实现对潜在风险的精准捕捉和快速解决,确保车辆的安全行驶。基于此,详细分析了新能源汽车高压电气系统的结构组成,重点阐述了关键监测技术的应用方法,包括平衡电桥技术、非平衡电桥技术和低频注入技术,并从监测周期优化、采样区间选取两个维度出发,深入探究创新绝缘监测技术的有效措施。
摘要:针对汽车变速器核心铆接件CVT250变速器连接件在复杂工况下存在的松动风险及冷镦成型质量稳定性问题,开展对其防松性能与成型工艺的研究。在分析现有防松结构不足的基础上提出结构优化方案,并系统探讨冷镦工艺中模具角度、成型速度等关键参数与材料流动的匹配关系。研究结果表明,优化后的防松结构使卡紧间隙显著缩小至 0.005mm,同时通过工艺参数优化实现产品表面微硬度达到HV700以上、大法兰底面平面度控制在0.05以内。研究结论为汽车核心铆接件的高性能、高一致性制造提供有效的设计与工艺依据。